디자인 샘플

디코랩이 제작한 대학 연구실 홈페이지 디자인 샘플입니다. SENSE Lab 은 가상의 연구실이며 대학·구성원·과제·논문·게시물은 실제가 아닙니다. 이 디자인의 저작권은 디코랩에 있으며, 무단으로 복제하거나 사용하면 민·형사상 책임을 물을 수 있습니다. 다른 디자인 샘플 보기

Research

연구

인지

비 오는 밤 라이다·카메라 융합 인지

빗방울 잡음이 섞인 점군과 어두운 영상을 함께 써서 보행자를 놓치지 않는 방법을 찾습니다. 비가 오면 라이다 점군에 빗방울이 점으로 찍히고, 밤에는 카메라 영상이 어두워집니다. 둘 중 하나만 믿으면 보행자를 놓치기 쉽습니다.
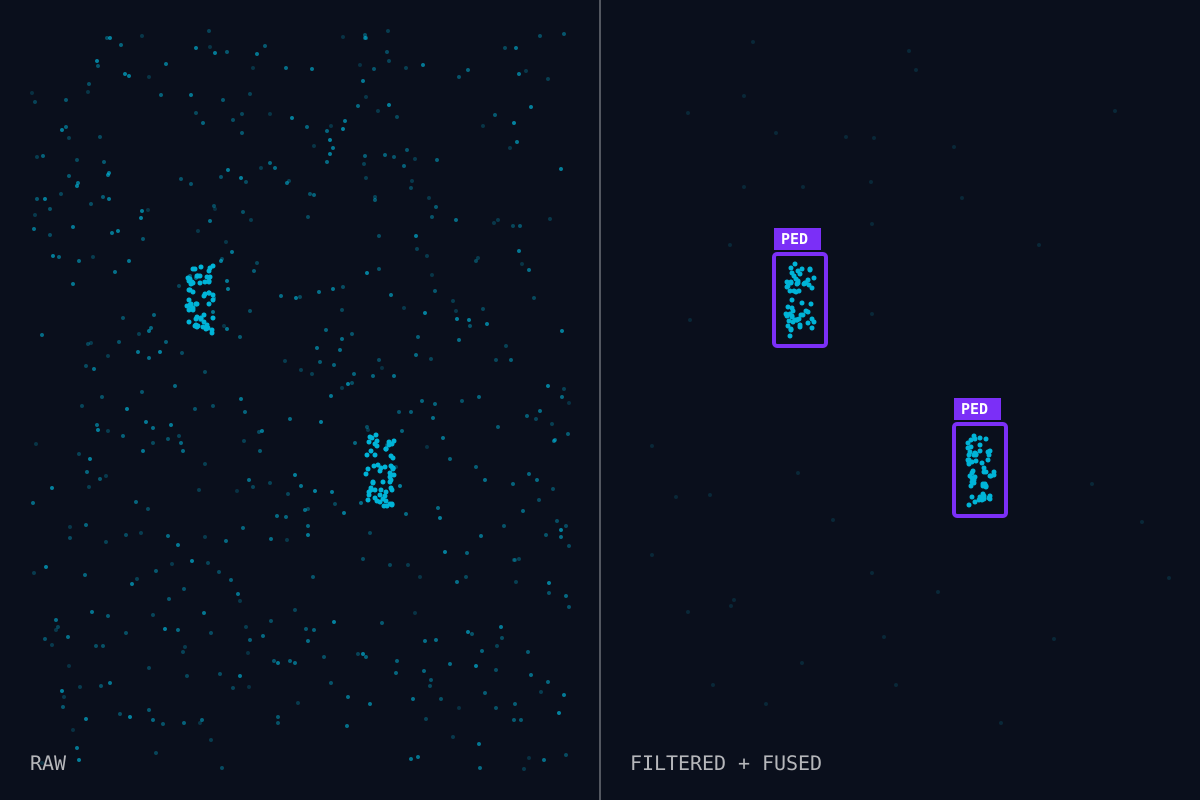
왼쪽은 빗방울 잡음이 섞인 흐린 점군, 오른쪽은 잡음을 걸러 보행자 둘이 보라 상자로 또렷이 잡힌 점군

묻는 것

  • 빗방울 점과 진짜 물체의 점을 어떻게 가려내는가
  • 어두운 영상과 흐린 점군 가운데 언제 어느 쪽을 더 믿어야 하는가
  • 우산 쓴 보행자처럼 모양이 바뀐 사람도 알아보는가

방법

  • 캠퍼스 구간 비 오는 밤 주행 기록 40시간
  • 점마다 날씨 잡음 가능성을 매기는 거르기 단계
  • 센서별 믿음 정도를 상황마다 바꾸는 융합 모델

관련 논문

  1. 14

    “RainFuse: robust LiDAR–camera fusion for pedestrian detection in night rain”

    D. Choi+, S. Yoon+, T. Jung*, IEEE ICRA 2026 (accepted), 2026

    국제 학술대회인지새 논문

  2. 13

    「4D 레이더 점군의 차량 검출 성능 비교」

    윤서진, 최다온, 정태윤*, 한국자동차공학회 춘계학술대회, 2026

    국내 학술대회인지

  3. 2

    “Rain noise filtering for automotive LiDAR point clouds”

    D. Choi, T. Jung*, Sensors, 21(22), 2021

    국제 학술지인지

주행 스택으로 돌아가기
공동연구 문의