Autonomous Driving Perception Lab
차가 길을 보고 내다보고 판단하도록
비 오는 밤, 인도 없는 골목, 갑자기 끼어드는 차 — 사람도 긴장하는 순간을 연구합니다.
시뮬레이터에서 수천 번 시험한 방법만 캠퍼스 도로에 올립니다.
Faculty for SENSE
-
책임교수
정태윤교수
Professor, Ph.D.
-
최다온박사과정
Ph.D. Candidate
-
강민재박사과정
Ph.D. Candidate
RESEARCH Field
자율주행차가 매 순간 하는 일을 세 층으로 나눠 연구합니다.
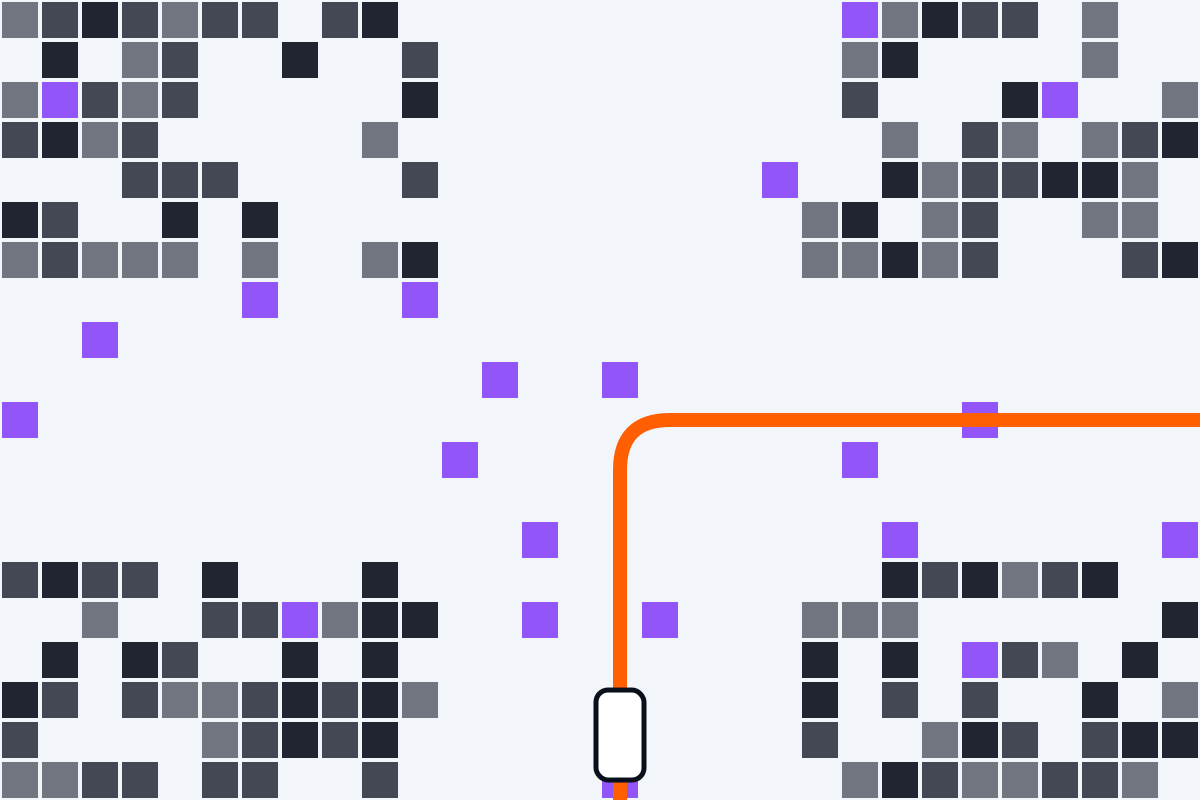
라이다·카메라·레이더로 주변을 알아봅니다. 지금 이 층에서 진행·준비 중인 과제입니다.
- P1비 오는 밤 라이다·카메라 융합 인지
- P24D 레이더 단독 차량 검출
- P3교차로 인프라 센서 협력 인지
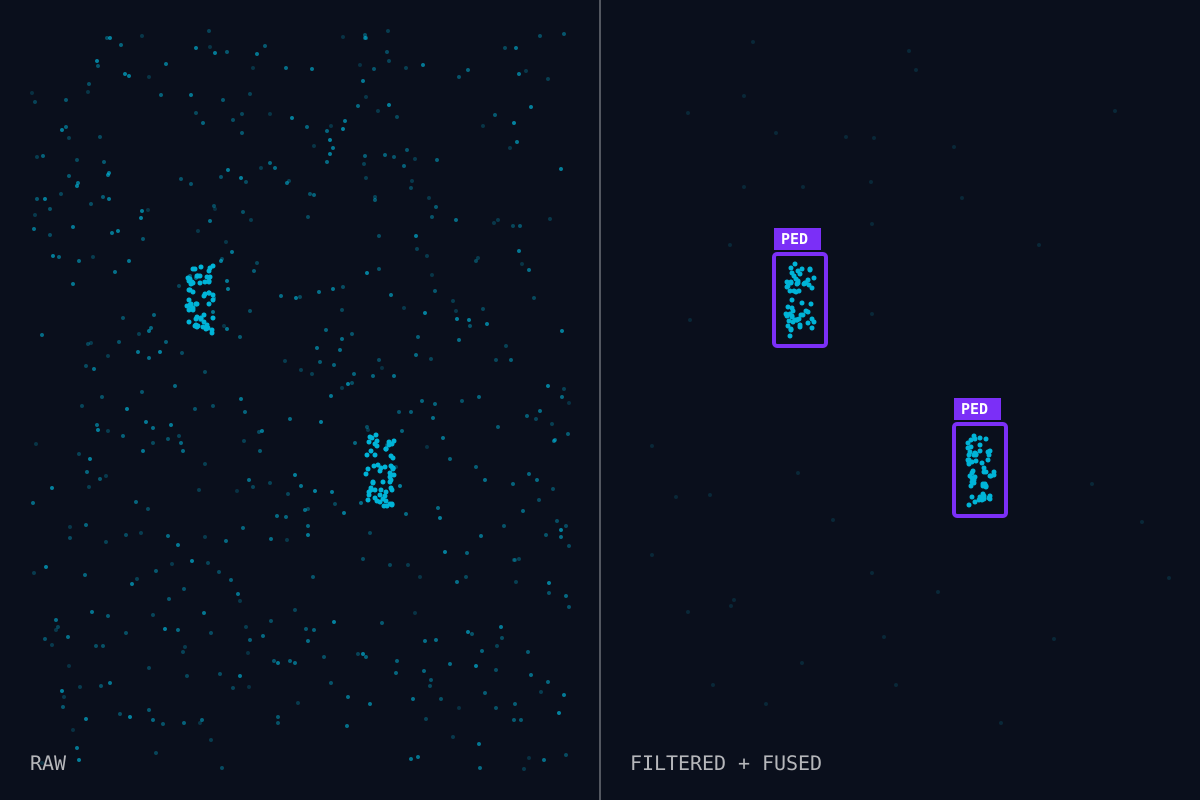
보행자와 차가 몇 초 뒤 어디 있을지 내다봅니다. 지금 이 층에서 진행·준비 중인 과제입니다.
- P3교차로 인프라 센서 협력 인지
- F1골목 보행자 경로 예측
- F2끼어들기 의도 예측
- F3예측 불확실성 표시 연구
- C3돌발 상황 최소 위험 정지
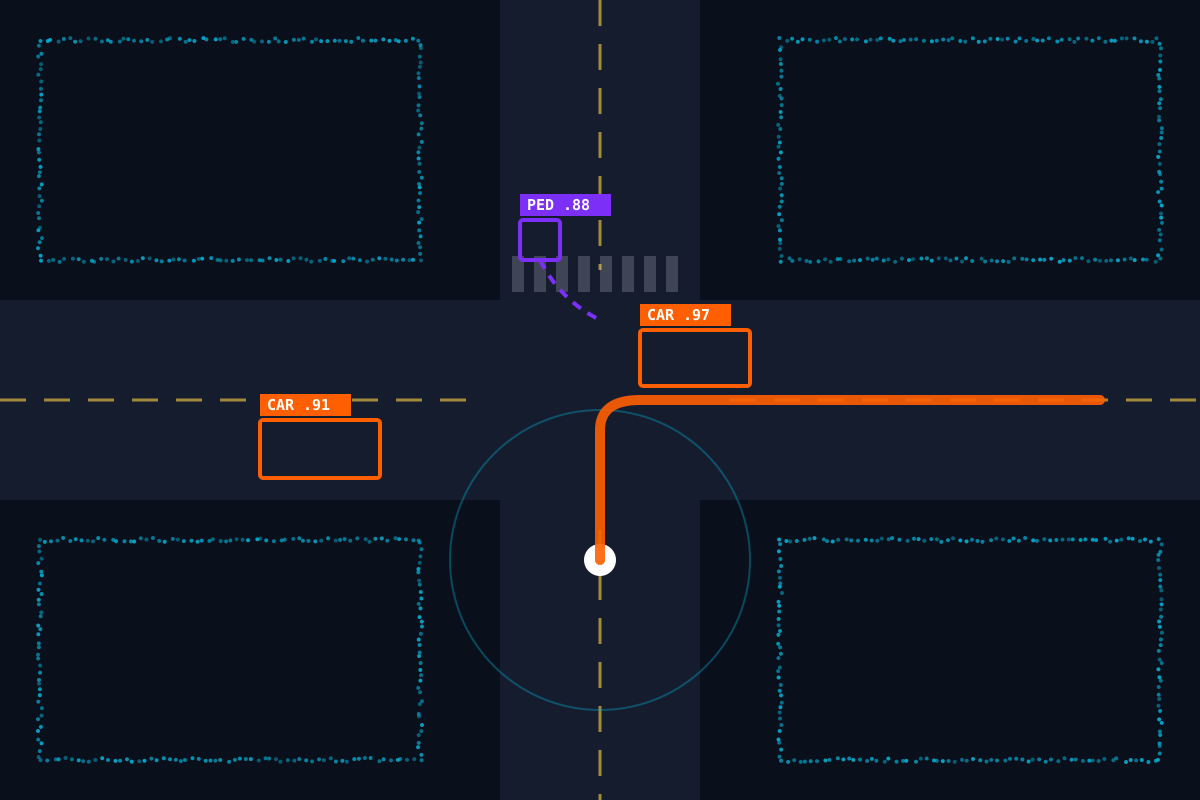
안전하고 자연스러운 길을 골라 차를 움직입니다. 지금 이 층에서 진행·준비 중인 과제입니다.
- F3예측 불확실성 표시 연구
- C1비보호 좌회전 판단
- C2저속 셔틀 정류장 정밀 정차
- C3돌발 상황 최소 위험 정지